なぜ製造業がマテハンの改善に
取り組むべきなのか?
製造業では、加工機、組立ロボット、検査装置など、製造工程そのものの自動化が進められています。
一方で、材料を設備まで運ぶ、加工後のワークを次工程へ移す、パレットを保管場所へ搬送する、部品や治具を取り出して供給するといった「工程と工程の間」の作業は、今も人による作業が多く残っています。
マテリアルハンドリング(マテハン)は、こうした保管・荷役・搬送・仕分けなど、モノを動かし扱う一連の業務を指します。
製造工程が高度に自動化されていても、その前後にある搬送工程が滞れば、設備の稼働を止めてしまうことにもつながります。
人材確保が難しくなる中、製造能力を維持・拡大するには、「人が運ぶこと」を前提に工程を組むのではなく、保管・供給・搬送・受け渡しといったマテハンも含めて、業務を効率化できないか見直す必要があります。
本記事では、製造業がマテハン改善に取り組むべき理由と、AMR、自動フォークリフト、自動倉庫などをどの工程に使い分ければよいのかを解説します。
目次
製造設備だけを自動化しても、工場全体は自動化されない
工場内では、個々の生産設備は自動化されていても、その設備間の搬送や供給を人が担っているケースが少なくありません。
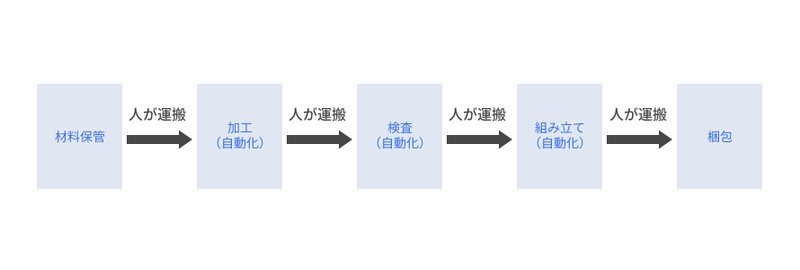
例えば、次のような作業です。
- 倉庫や保管棚から材料を取り出して加工機へ届ける
- 加工を終えたワークを次の工程へ運ぶ
- 部品や治具、工具を必要な場所へ供給する
- 完成品や仕掛品のパレットを一時保管場所へ移動する
- 空容器や空パレットを回収して元の工程へ戻す
こうした作業を人に頼っている場合、搬送担当者が不足すると材料の供給や完成品の回収・搬送が追い付かず、生産設備の稼働率に影響することがあります。
生産設備には余力があっても、材料供給や回収が追いつかなければ、設備の能力を十分に活かすことができません。
2026年版ものづくり白書では、製造業の就業者数が2023年の1,055万人から2025年には1,033万人へ減少したことや、中小企業の製造業で人手不足が続いていることが示されています。
また、製造業が中長期的に競争力を強化していくうえで、AI・デジタル技術の活用や設備投資も重要な課題となっています。
同白書では、収益力の高い企業ほど、省力化・省人化投資やシステム投資に積極的な傾向も示されています。
- 経済産業省「2026年版ものづくり白書」:https://www.meti.go.jp/report/whitepaper/mono/2026/index.html
- 厚生労働省「2026年版ものづくり白書」公表資料:https://www.mhlw.go.jp/stf/houdou/newpage_00229.html
人手の確保が難しくなる中、人を増やし続けることだけを前提とするのではなく、工程間の搬送も含めてマテハンを改善していくことが重要です。
マテハン改善によって期待できる5つの効果
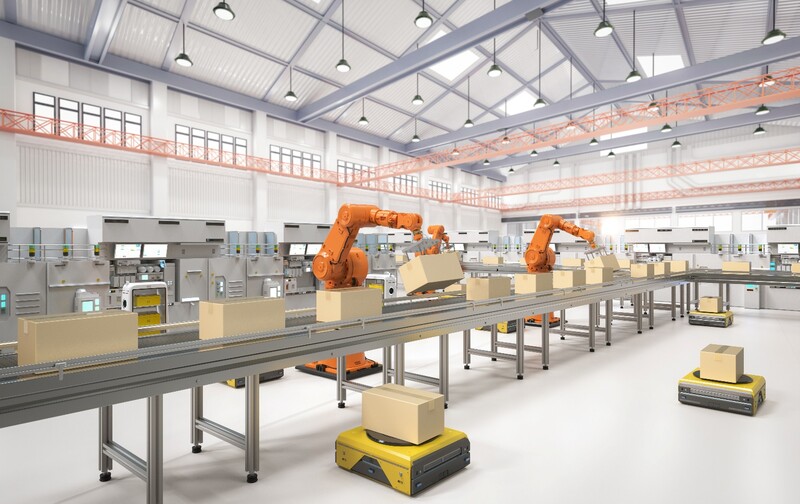
マテハン改善の目的は、単に「人をロボットに置き換えること」ではありません。
工場内のモノの流れを見直すことで、生産工程全体の効率や安定性を高めることにつながります。
1.人が「運ぶために移動する時間」を減らせる
材料や仕掛品を持って工場内を往復する時間は、生産に必要な作業です。
一方で、人が工場内を何度も往復している場合、多くの時間を移動に費やすことになります。
搬送をAMRなどへ任せることで、人が搬送のために移動する時間を削減できます。
その分、加工、組立、検査、段取り、改善といった人の判断や技能を必要とする業務に、多くの時間を充てられるようになります。
2.材料供給・回収待ちによる設備停止を減らせる
「担当者が来るまで加工済みワークを回収できない」「材料の補充が遅れて設備が待つ」といった小さな停止時間も、積み重なると設備の稼働時間に影響していきます。
搬送のタイミングや行先などをあらかじめ標準化、必要なタイミングでモノを動かせる仕組みを作ることで、搬送待ちによる設備の停止時間を減らすことができます。
3.「人員増」だけに頼らず、増産に対応できる
生産量を増やすたびに搬送担当者も増員する運用では、人を採用できないことが増産の制約になる場合があります。
AMRや自動倉庫など台数追加やシステム拡張によって能力を増やせる設備を活用することで、人の増員だけに頼らず、増産に対応できる体制を整えられます。
4.搬送を標準化し、属人化を減らせる
経験者が「今どこへ何を持っていくべきか」を判断している現場では、担当者の不在や交代によって搬送が滞ったり、必要なタイミングでモノを運べなかったりする可能性があります。
搬送先、順序、タイミングをシステム化することで、特定の担当者の経験や判断に頼らず運用できます。
5.作業者の身体的負担の軽減につながる
重量物の運搬、長距離の台車搬送、フォークリフトによる構内往復などは身体的な負担を伴います。
「長距離を運ぶ部分だけロボットへ任せる」のように作業の一部を分業することで、身体的な負担を減らすことができます。
マテハン改善は「作業」を分解して考える
自動化を検討するとき、現在の作業をそのまま1台のロボットに置き換えようとすると、設備が複雑になり、投資額も大きくなりがちです。
まず人が行っている作業を分解し、自動化する部分を選びます。
例えばフォークリフトによるパレット搬送は、次の3つに分けられます。
| 工程 | 現在の作業 | 自動化の考え方 |
|---|---|---|
| 荷役 | パレットを持ち上げる | 有人フォークを残す/無人フォーク化する |
| 水平搬送 | 構内を数十~数百m走る | 重量物対応のAMRへ任せる |
| 格納・受け渡し | パレットを降ろす、ラックへ格納する | 有人フォーク/無人フォーク/設備連携 |
例えば、パレット搬送の頻度がそれほど高くなく、フォーク操作そのものより構内を往復する時間が課題となっている場合は、荷役は有人フォークリフトに残し、水平搬送だけをAMRへ任せる方法があります。
一方、床置きパレットのピックアップから無人化したい場合には、自動フォークリフト型が適しています。
このように「どの製品を入れるか」より先に、まずは「保管」「取り出し」「持ち上げ」「水平搬送」「位置合わせ」「受け渡し」を分解します。
そのうえでどの作業を自動化するか決めることで、必要なマテハン機器を選びやすくなります。
製造業のマテハン自動化に使える主な5つの方式
自動化する方法は、対象の作業や搬送物、既存設備などによって異なります。
ここでは、製造業でマテハンを自動化できる主な5つの方式と、それぞれに対応する製品例を紹介します。
1.重量物の水平搬送を自動化する「AMR」
台車、架台、パレットなどをA地点からB地点へ運ぶ水平搬送を自動化する方法の一つが、重量物に対応したAMRです。
例えば、有人フォークリフトで受け渡し架台へパレットを置き、AMRが次工程まで自動搬送し、到着先で再び有人フォークリフトが受け取る構成にすることで、フォークリフト担当者が長距離を往復する時間を削減できます。
重量物に対応するAMR「Carti Low-Profile」
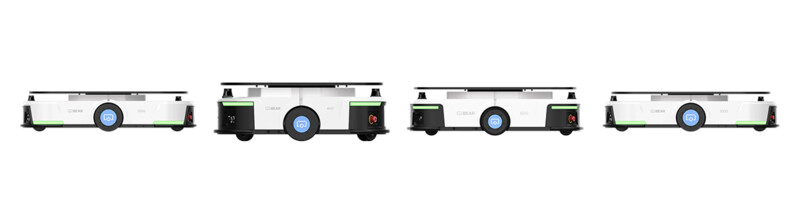
このような重量物の水平搬送に対応するAMRの一つが、Bear RoboticsのCARTI Low Profileです。
400kg、600kg、1,000kg、1,500kgの積載量に対応する重量物向けAMRで、工場や倉庫などの産業環境での搬送を想定しています。
すべての荷役を自動化するのではなく、「持ち上げる作業は人、運ぶ作業はAMR」と分担することで、一部の工程から自動化を始められます。
CARTIの製品情報を見る2.パレットの荷役から自動化する「無人フォークリフト」
床置きされたパレットの持ち上げから搬送までを自動化する方法の一つが、無人フォークリフトです。
「有人フォークリフトからAMRへの受け渡しも自動化したい」「決められた場所でのパレットの受け渡しを自動化したい」といった場合には、無人フォークリフトが活躍します。
無人フォークリフト「NIPPER」「EAGLE-ANT」
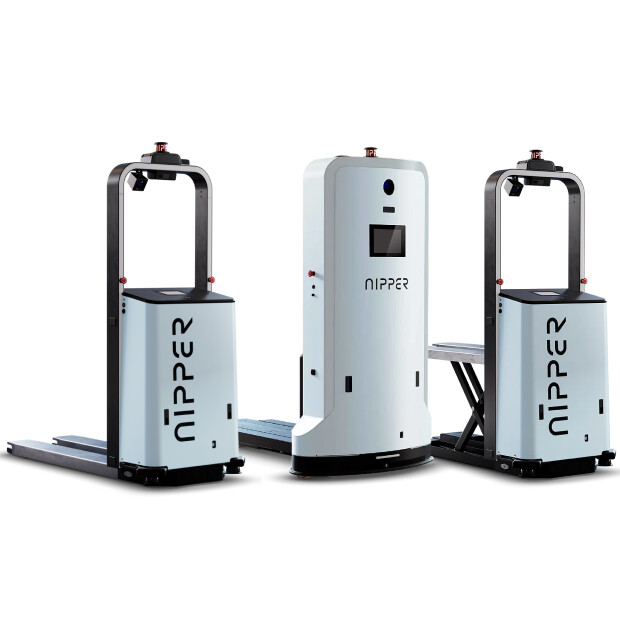
こうしたパレットの荷役・搬送に対応する製品の一つに、NIPPERがあります。
最大1,200kgの積載に対応するコンパクトな無人フォークリフトで、BlueBoticsのANTナビゲーションシステムにより自律走行します。
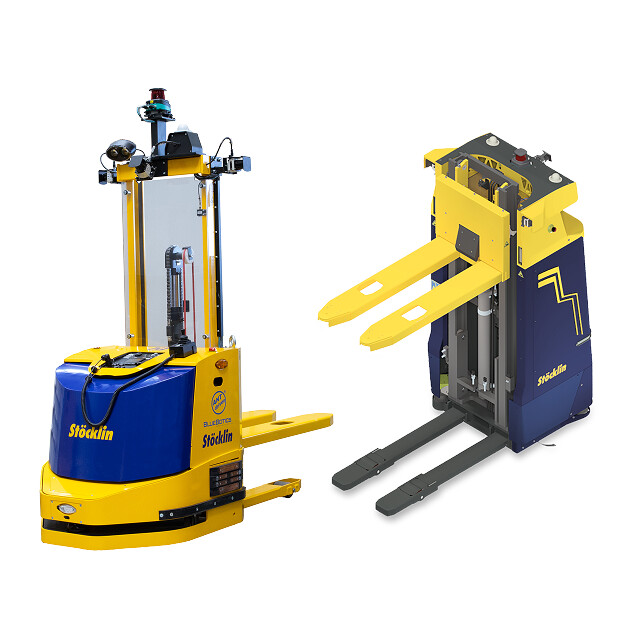
重量や必要な揚高が必要な場合には、積載重量が大きく揚高もより高いEAGLE-ANTもあります。
荷役条件によって適した製品異なるため、条件に合わせた選定が必要です。
3.特殊な搬送工程を自動化する「カスタムAMR」
製造業では、単に荷物を運ぶだけでは自動化できない工程があります。
例えば、専用ワークを決まった姿勢で搬送する、加工機の所定位置へ高い精度で停止する、コンベヤやリフターを使って設備と自動で受け渡す、といったケースです。
こうした工程では、搬送物や既存設備に合わせて機材や治具を組み込む、カスタムAMRを活用する方法があります。
カスタムAMR「MagicPorter X」
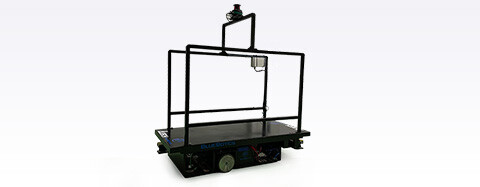
カスタマイズに対応する製品として、MagicPorter Xがあります。
MagicPorter Xは、BlueBoticsのANTナビゲーションシステムを搭載した自律走行型搬送ロボットの開発プラットフォームです。
標準仕様の停止精度は±10mmで、コンベヤ、自動ドア、WMSなどの外部システムとの連携をはじめ、用途に応じたカスタマイズに対応しています。
搬送物や既存設備に合わせて専用治具、コンベヤ、リフター、センサーなどを組み込めるため、今まで自動化が難しかった搬送工程にも対応しています。
MagicPorter Xの製品情報を見る4.高度な工程間搬送・システム連携を行う「AMR」
生産設備、MES、PLC、コンベヤ、自動ドアなどと連携し、製造工程の状態に応じて自動で搬送指示を出すような場合には、複数台をまとめて管理するフリート管理とシステム統合が重要です。
産業用AMR「OTTO」
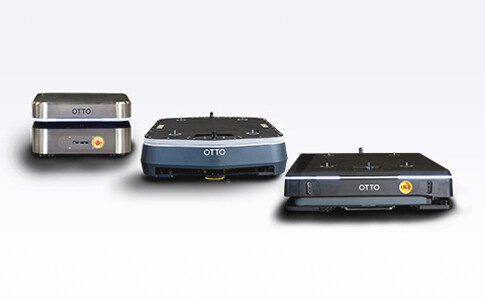
高度な工程間搬送や、既存システムと連携した搬送の自動化に対応する製品として、OTTOがあります。
OTTOは、軽量物から重量物まで幅広く対応しています。
また、複数台を管理できるフリート管理システムを備えるほか、ERP、WMS、SCADA、MES、PLCなどとのAPI連携に対応しています。
アルテックは2017年からOTTOの導入支援を行っており、製造業における工程間搬送の自動化を支援してきました。
複数の搬送ルートやAMRをまとめて管理したい場合や、既存の設備やシステムと連携して搬送を制御したい場合などに適した方式です。
5.保管とピッキングを効率化する「自動倉庫」
マテハン改善では、搬送ロボットだけでなく「保管場所から人がモノを探して取りに行く工程」も見直す必要があります。
材料、部品、治具、工具、保守部品、仕掛品などを一般的な棚で管理している場合、必要なものを探す、取り出す、棚に戻すという作業のために人が歩く必要があります。
こうした保管や取り出しを自動化する方法の一つが自動倉庫です。
縦型自動倉庫「Kardex Shuttle」
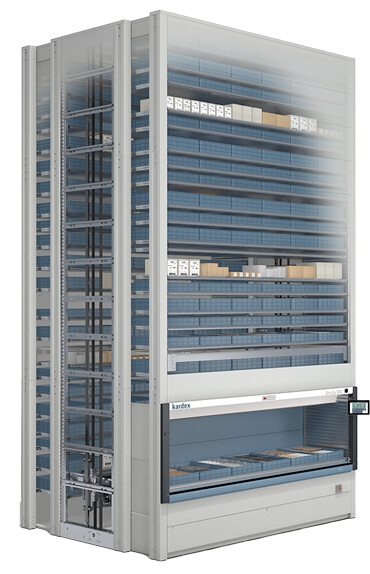
自動倉庫の製品例として、Kardex Shuttleがあります。
縦方向の空間を活用してトレイを保管し、必要な収納物を入出庫口まで自動で搬送する自動倉庫です。
モデルによって1棚あたり最大1,000kgまで対応ているため、製造業の資材管理にも適した倉庫です。
また、WMSや外部システムとの連携、AMRやフォークリフトとの組み合わせにも対応しています。
例えば、Kardexで部品や治具を高密度に保管し、必要な品物を入出庫口へ呼び出した後、その後の工程間搬送をAMRへ任せることで、「保管」と「搬送」をつなげて自動化できます。
Kardex Shuttleの製品情報を見る課題からマテハン機器を選ぶ
製造業のマテハン改善では、製品名から検討するのではなく、まず現在のボトルネックを整理し、その課題に合った方式を選ぶことが重要です。そこで、代表的な課題と、その課題に適した自動化の方式や製品例を整理して紹介します。
| 改善したい工程・課題 | 適した方式 | 製品例 |
|---|---|---|
| 重量物をA地点からB地点へ水平搬送したい | 重量物向けAMR | Carti(100/ Low-Profile) |
| フォーク担当者の構内走行時間を減らしたい | 有人フォーク+重量物向けAMR 無人フォークリフト | Carti(100/ Low-Profile) NIPPER EAGLE-ANT |
| 床置きパレットのピックアップから無人化したい | 無人フォークリフト | NIPPER EAGLE-ANT |
| 専用ワークや特殊な荷姿のモノを自動搬送したい | カスタムAMR | MagicPorter X |
| 設備へ高い精度で位置合わせし、自動で受け渡ししたい | カスタムAMR | MagicPorter X |
| MES・PLC・設備と連携して大規模に運用したい | 産業用AMR+フリート管理 | OTTO / MagicPorter X |
| 部品・材料・治具を省スペースで保管し、取り出しを効率化したい | 自動倉庫 | Kardex Shuttle Kardex Megamat |
| 製造業の倉庫で、出荷に伴う搬送を自動化したい | ピッキングアシストAMR | Carti(100/ Low-Profile) |
また、一つの工場で、これらを組み合わせることもできます。
例えば、自動倉庫による保管、無人フォークリフトによる荷役、AMRによる工程間の搬送や設備との受け渡しといった組み合わせが考えられます。
AMRと自動倉庫を組み合わせて、工程全体をつなぐ
工場内物流では、個別の搬送だけを自動化しても、その前後に人の作業が残り、そこが新しいボトルネックになることがあります。
そのため、保管から取り出し、工程間搬送、設備への受け渡しまでを一連の流れとして考えることが重要です。
例えば、各工程を以下のように自動化できます。
| 工程 | 自動化例 |
|---|---|
| 保管 | Kardexで材料・部品・治具を保管 |
| 取り出し | 必要な収納物を入出庫口へ自動で呼び出す |
| 水平搬送 | Carti(100/ Low-Profile) / OTTO / MagicPorterで次工程へ搬送 |
| パレット荷役 | NIPPER / EAGLE-ANTでパレットを自動ピックアップ |
| 設備受け渡し | MagicPorter X等で位置合わせし、専用治具やコンベヤなどを介して受け渡す |
| 管理 | WMS / MES / PLC等から搬送指示・稼働状況を連携 |
ただし、すべてを一度に自動化する必要はありません。
最も人出や時間がかかっている工程、設備の待ち時間を生んでいる工程、作業者への負担が大きい工程など、課題の大きい部分から段階的に導入する方法もあります。
マテハン改善を始める前に確認したいこと
導入する機器を決める前に、まずは現在の物流工程を数値で把握することが重要です。
特に次の項目を確認すると、どの工程に課題があるかわかり、どこから自動化するべきか判断しやすくなります。
- 誰が、何を、どこからどこまで運んでいるか
- 1日・1時間あたりの搬送回数とピーク時の物量
- 1回あたりの搬送距離、搬送時間、待ち時間
- 搬送物の重量・寸法・荷姿・重心
- 人やフォークリフトが移動に使っている時間
- 設備が材料待ち・回収待ちで停止している時間
- 受け渡し時に必要な位置精度、荷役方法
- MES、WMS、PLC、コンベヤなどとのシステム連携の要否
- 将来の増産、レイアウト変更、設備追加の予定
例えば「フォークリフト作業を自動化したい」という要望でも、実際の作業時間を計測すると、荷役時間より構内を往復走行する時間の方が大きい場合があります。
このような場合には、荷役は有人フォークリフト、水平搬送は重量物対応のAMRという風に組み合わせる方が、投資対効果が高くなる可能性もあります。
現在の作業を分解して課題を把握することで、より適した自動化の方法を検討しやすくなります。
導入効果は「ロボットの台数」ではなく工程全体で評価する
マテハン機器の比較では、AMR1台の価格や最高速度だけを見るのではなく、工程全体でどの程度の人時を削減できるか、設備の待ち時間をどれだけ減らせるか、増産余力をどの程度確保できるかを評価します。
例えば、現在3人がフォークリフトや台車で構内搬送を行っている工程であれば、「AMRを5台導入する」こと自体を目標にするのではなく、「現在の搬送量を何人+何台で処理できるか」「ピーク時に設備を待たせず供給できるか」といった観点で検討します。
同じ搬送量でも、標準AMRで対応できる工程もあれば、高い停止精度や専用治具が必要な工程、保管方法から見直した方が良い工程もあります。
そのため、機器の価格や性能といった単体の比較ではなく、工場全体のモノの流れから投資効果を判断することが重要です。
まとめ マテハン改善で工場全体のモノの流れを考える
製造業では、生産設備の自動化が進んでも、材料供給、工程間搬送、仕掛品の保管、パレット搬送などに人の作業が残っていると、そこが生産能力のボトルネックになることがあります。
マテハン改善では、単純な省人化だけではなく、設備から設備への搬送工程にも目を向け、工場全体での効率化を考えることが重要です。
適した自動化の方式は、搬送物の種類や重量、荷役の有無や設備との連携方法など、現場の状況によって異なります。
アルテックでは、AMR、自動フォークリフト、自動倉庫、カスタムAMRなど複数の選択肢を取り扱っています。
特定の製品を前提にするのではなく、現在のマテハン工程を分解し、どこに人時や待ち時間が発生しているのかを整理したうえで、必要な自動化範囲や適した方式をご提案します。
執筆・監修
執筆:スマート物流ライティングチーム
物流現場の課題解決に役立つ情報を、わかりやすくお届けしています。
監修:アルテック株式会社 物流システム営業部
自動倉庫や自動搬送ロボットをはじめとする、物流自動化ソリューションの提案・導入を担当。8年以上にわたり様々な現場の課題解決に携わってきた経験をもとに、本記事を監修しています。