自動搬送ロボットの選び方
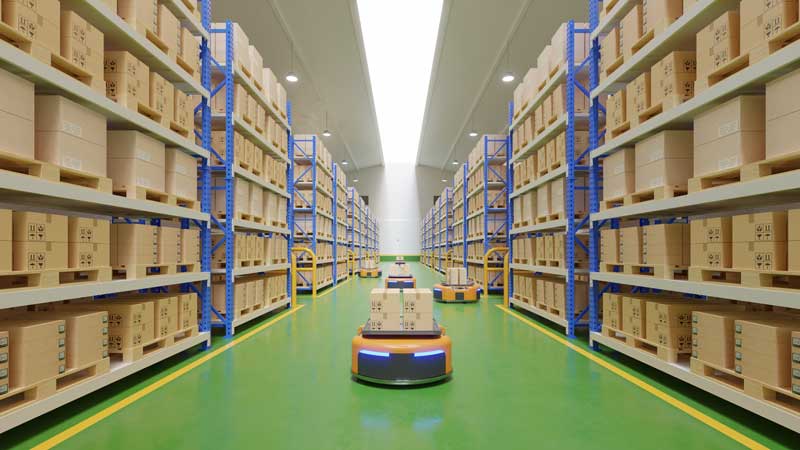
自動搬送ロボット(AMR)を検討するとき、「可搬重量は何kgか」「最高速度は何m/sか」など、製品のスペックから比較を始めてしまいがちです。
しかし、AMRは個別の現場の環境・状況・目的対して最適な使用は大きく異なるため、数値上のスペックだけでは自社に適したAMRなのか判断が難しいと言えます。
例えば、「物流倉庫でピッキング担当者の歩行を減らしたい場合」と、「1,000kgのパレットを搬送したい場合」、「製造設備へ高い精度でドッキングしてワークを自動受け渡ししたい場合」では、適したAMRは異なります。
そのためAMR選定では、まず「どのロボットを買うか」ではなく、「現在、人が行っているどの作業を自動化したいか」を整理することが重要です。
本記事では、物流倉庫・3PL・製造業でAMRを導入する際に確認すべきポイントを、実際の選定手順に沿って解説します。
目次
- AMRは「スペック」ではなく「任せる仕事」から選ぶ
- STEP1 何を自動化したいか
- STEP2 搬送物を確認する
- STEP3「どう載せて、どう降ろすか」を決める
- STEP4 現場環境を確認する
- STEP5 必要な処理能力を決める
- STEP6 システム連携はどこまで必要かを確認する
- STEP7 安全性と停止・復旧のしやすさを確認する
- STEP8 導入後の総コストで比較する
- 用途別 どのタイプのAMRが候補になるか
- 物流倉庫・3PLの工程に合わせたAMR選定
- 製造業では「設備との受け渡し」と「システム連携」を確認
- AMR導入前にベンダーへ渡す情報
- まとめ 最適なAMRは、現場の搬送プロセスから決まる
AMRは「スペック」ではなく「任せる仕事」から選ぶ
AMRの選定で最初に決めるべきなのは、「AMRに何を任せるのか?」です
まず、現在の搬送工程を分解し、「人が何をしているのか」「そのうち何をAMRへ任せたいのか」を明確にします。
例えばフォークリフト作業の場合、パレットを持ち上げる、構内を走行する、目的地で降ろす、ラックへ格納するといった複数の作業で構成されています。
現場の状況によって、作業のすべてを無人フォークリフトへ置き換えるのではなく、水平搬送だけをAMRへ任せる方が合理的な場合もあります。
ピッキングも同様です。
商品を確認して棚から取り出す作業は人が行い、棚間の移動や商品を検品・梱包工程までの搬送をAMRへ任せることで、作業者は人でしかできない作業に集中できます。
STEP1 何を自動化したいか
自動化したい作業によって、適したAMRの種類は異なります。
例えば、ピッキング時の移動を減らしたい場合と、パレットを持ち上げて搬送したい場合では、候補となる方式が異なります。
代表的な例を、以下にまとめています。
| 自動化したい作業 | 適した種類式の例 |
|---|---|
| 物流倉庫のピッキング時の歩行・搬送 | ピッキングアシストAMR |
| パレット・重量物の水平搬送 | 重量物対応AMR |
| 床置きパレットを自動で持ち上げて搬送 | 無人フォークリフト |
| 特殊ワークの搬送・設備への高精度ドッキング | カスタムAMR |
| 生産設備とのシステム連携を伴う工程搬送 | 産業用AMR |
※上記は代表的な考え方です。
実際の選定では、搬送物の重量だけでなく荷姿、重心、通路、受け渡し方法、必要な停止精度、システム連携の有無などを確認します
STEP2 搬送物を確認する
次に、AMRが何を運ぶのかを具体的にします。
例えば「500kgを運べるか」だけではなく、荷物の大きさや形なども考慮する必要があります。
同じ500kgでも、低い金属部品を載せる場合と、背の高いラックやパレットを載せる場合では、重心や旋回時の安定性が異なるためです。
確認したい主な項目は以下のとおりです。
- 最大重量・普段運ぶ際の重量・重量のばらつき
- 搬送物の幅・奥行き・高さ
- 重心の高さ、偏り
- パレット、カート、棚、コンテナなどの荷姿
- 荷物のはみ出しや不定形物の有無
- 一度に運びたい個数
可搬重量を満たしていても、荷物のサイズや重心によっては運用できない場合があります。
候補機種を決める前に、実際に運ぶ荷物をベンダーへ提示することが重要です。
STEP3「どう載せて、どう降ろすか」を決める
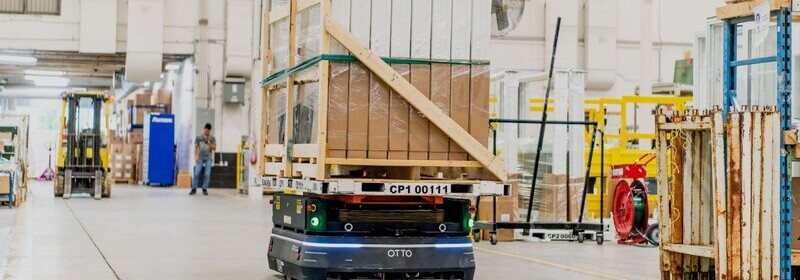
AMR選定では、荷物の「受け渡し」の条件が機種を左右することがあります。
目的地まで運べても、荷物をAMRへ載せたり到着先の設備へ渡したりできないのであれば、一連の搬送作業を自動化することができません。
受け渡しの方法によって、適したAMRの方式も異なります。
| 受け渡し方法 | 適した方式の例 |
|---|---|
| 人が棚・トレーへ商品を載せる | ピッキングアシストAMR、棚付きAMR |
| 有人フォークリフトで架台へ載せる | 架台の下へ潜り込めるロープロファイル型AMR |
| AMR自身が床置きパレットを持ち上げる | 無人フォークリフト |
| コンベヤと自動で荷物を受け渡す | コンベヤ搭載・カスタムAMR |
| 加工機等へ正確に位置合わせして受け渡す | 高停止精度ドッキング対応AMR |
例えばパレット搬送でも、有人フォークリフトが荷物を載せ、AMRは長距離の水平搬送だけを担うのであれば、無人フォークリフトまで導入しなくてもよい場合があります。
一方、床置きパレットをAMR自身で持ち上げる必要がある場合には、NIPPERなどの無人フォークリフトが候補になります。
製造設備へ自動で受け渡す場合は、停止位置の精度や、AMRの天面に搭載するコンベヤなども含めて確認する必要があります。
標準の仕様だけでは成立しない場合、MagicPorter Xのように搬送物や設備に合わせて専用治具・コンベヤ・リフターなどを組み込めるカスタムAMRが候補になります。
STEP4 現場環境を確認する
カタログの仕様上は走れるAMRでも、実際の構内で効率よく運用できるとは限りません。
通路の幅や床の状態、人やフォークリフトの往来などの影響により、運用に適さない場合があるため、実際に使用する現場環境も確認します。
AMRが「走れるか」だけでなく「人や他の搬送機器と共存しながら、必要な処理能力を出せるか」というポイントを確認することが大切です。
- 最も狭い通路幅、交差点、旋回スペース
- 床の段差、継ぎ目、傾斜、滑りやすさ、凹凸
- 人、台車、フォークリフトなどの通行量
- 一時的に荷物が置かれる場所や、通路が塞がれる頻度
- 自動ドア、エレベーター、シャッターなどを通過する必要があるか
- Wi-Fi等の通信環境、充電設備を設置できる場所があるか
実際の現場では、通路上を人や台車・フォークリフトが通行していたり、一時的に荷物の位置が変わったりなど、走行する環境は一定とは限りません。
そのためデモスペースだけではなく、できるだけ実際の現場で走行試験を行い、実際の運用場面に近い条件で確認することをおすすめします。
STEP5 必要な処理能力を決める
AMRは最高速度が速ければ高性能とは限りません。
重要なのは、「1時間に何回搬送できるか」「1時間にどれだけの数をピッキングできるか」といった現場で求められる処理能力です。
例えば物流倉庫で使用するピッキングAMRなら、その直進速度よりも、注文をどのAMRに搬送を割り当てるか、作業者のいる場所へどの順番で配車するか、いつ次工程へ送るかといったフリート制御が、全体の処理能力に大きく影響します。
重量物搬送でも同様に、移動距離、受け渡し時間、混雑、充電、待機時間を含めてスループットを考える必要があります。
導入前には、少なくとも次の数字を把握しておきましょう。
- 現在の1時間あたり搬送回数、またはピッキング数
- ピーク時に必要な処理能力
- 1ジョブあたりの平均移動距離
- 人が移動・搬送に使っている時間
- 充電や待機を含めた必要稼働時間
「AMRを何台入れるか」から考えるのではなく、例えば「現在8人で1時間に300件ピッキングしている工程を、AMR導入後は何人・何台で処理するか」というように、必要な処理能力を具体的にすると、AMRを比較しやすくなります。
STEP6 システム連携はどこまで必要かを確認する
AMRには、人がボタンや画面から搬送指示を出す比較的シンプルな運用のほか、WMS・WCS・MES・PLCなどのシステムと連携して、自動的にジョブを発行する運用まであります。
自動化する範囲によっては、既存のシステムや設備との連携が必要になることがあります。
その際、設計・開発・テストが必要になる場合があるため、実現したい運用の仕方を整理しておくことで、必要な範囲に絞って自動化できます。
例えば物流倉庫のピッキング支援では、まずは人が搬送を指示する運用から始め、必要に応じてWMS連携を行う方法があります。
CARTI 100は、WMS連携の有無にかかわらず稼働可能であり、Bear Roboticsの中央制御システムではWMSやスマートデバイスとの連携が可能です。
一方で製造現場では、設備の稼働状態に応じてAMRを呼び出したり、コンベヤや自動ドア、PLCなどの既存設備・システムと連携して一連の工程を自動化したりする用途では、既存システムとの統合経験やカスタマイズ性が重要になります。
こうした高度な工程間搬送では、OTTOやMagicPorter Xなどを含めて検討します。
STEP7 安全性と停止・復旧のしやすさを確認する
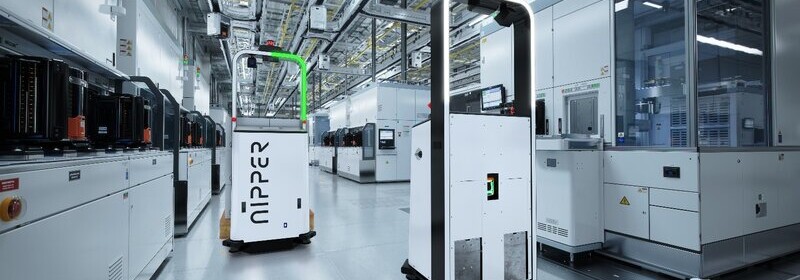
AMRは人が行き交う空間を走り、場合によっては1,000kgを超える荷物を運びます。
そのため、安全機能の確認は欠かせません。
ただし、「センサーが付いているか」だけではなく、実際の現場で人や障害物をどのように検知して回避・停止をするか、異常時にどのように復旧するかまで確認します。
主な確認ポイントは以下の通りです。
- 人・フォークリフト・低い障害物等をどのように検知するか
- 積載時の制動距離や旋回時の動作
- 非常停止と再起動の手順
- 自己位置を見失った場合の復旧方法
- 1台故障した際に残りの車両で運用を継続できるか
- 保守部品、予備機、遠隔サポート、現地サポート体制
特に複数台で運用する場合は、個々のAMRの安全性に加えて、AMR同士の経路の競合や渋滞を抑えるための管理も重要です。
STEP8 導入後の総コストで比較する
AMRの価格を比較するときは、導入や運用にかかるトータルの費用も確認します。
実際の導入では、充電設備、天面に追加するモジュール、受け渡し用の架台、現場でのセットアップ、システム連携、保守、ソフトウェア利用料などが必要になる場合があります。
| 費用の種類 | 主な内容 |
|---|---|
| 本体・車両 | AMR本体、必要台数 |
| 周辺設備 | 充電器、架台、カート、コンベヤ、治具など |
| 導入 | 現地調査、マッピング、設定、操作説明・トレーニング、立ち上げ |
| システム | WMS/WCS/MES/PLC連携、フリート管理ソフト |
| 運用・保守 | 年間保守、クラウド、部品、バッテリー、現地対応 |
| 変更・拡張 | レイアウト変更に伴う再設定、台数追加、ジョブ追加、改造 |
また、買い切り型と月額・RaaS(Robot as a Service)型では支払方法も異なります。
そのため初期費用だけではなく、3年・5年といった一定期間でかかる総コストを確認します。
そのうえで、AMRの導入によって人の作業をどの程度削減できるか、処理量をどのくらい増やせるかを見込み、費用に見合う効果が得られるか検討することが重要です。
用途別 どのタイプのAMRが候補になるか
ここまでに紹介した選定ポイントを踏まえて、現場の課題や条件ごとに候補となるAMRは次のように整理できます。
| 現場の課題・条件 | 候補になる方式 | 製品例 |
|---|---|---|
| ピッキング担当者の歩行・台車搬送を減らしたい | ピッキングアシストAMR | Carti(100/ Low-Profile) |
| 既存棚を大きく変えず、軽量な物を搬送したい | ピッキングアシストAMR | Carti(100/ Low-Profile) |
| 400~1,500kg級の重量物を水平搬送したい | 重量物対応のAMR | Carti(100/ Low-Profile) OTTO |
| 床置きパレットの持ち上げから自動化したい | 無人フォークリフト | NIPPER EAGLE-ANT |
| 重量物や高い位置へのパレット搬送を自動化したい | 無人フォークリフト | EAGLE-ANT |
| 設備へ高精度に位置を合わせ、専用治具で自動受け渡ししたい | カスタムAMR | MagicPorter X |
| 製造工程で複数の設備やシステムと連携して運用をしたい | 産業用AMR | OTTO MagicPorter X |
重要なのは、自動化したい作業や現場の条件に合ったAMRを選ぶことです。
搬送物や現場環境、必要な処理能力などを整理し、それらに合ったAMRを選ぶことで、効果的な自動化につながります。
物流倉庫・3PLの工程に合わせたAMR選定
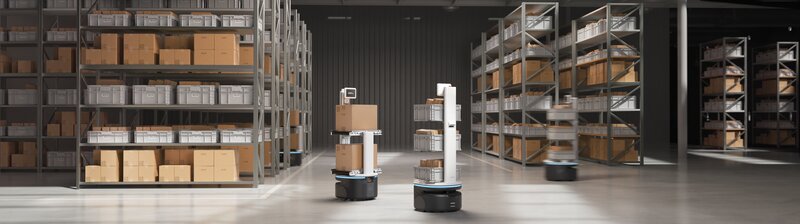
物流倉庫や3PLでは、まず人の移動時間と搬送時間を確認します。
例えば、ピッキング担当者が棚の間を長時間歩きながら商品を集め、台車で検品・梱包工程まで運んでいるような場合は、Carti 100のようなピッキングアシストAMRが候補に挙がります。
Carti 100は、物流倉庫や3PLなどでのピッキング作業を支援するピッキングアシストAMRです。
商品を棚から取り出す作業は人が行い、棚間の移動や商品の搬送をAMRが担うことで、ピッキング担当者の移動や搬送にかかる負担を軽減します。
一方、入荷したパレットをフォークリフトで保管エリアまで運んでいる場合には、その水平搬送の部分をCarti Low-Profileのような重量物対応のAMRに任せる方法があります。
Carti Low-Profileは400kgから1,500kgまでの積載量に対応したAMRで、リフトプレートによる受け渡しや複数台の運用に対応しています。
なお、ピッキングと重量物の搬送は、それぞれの作業に適したAMRを使い分けることができます。
物流工程を分解し、軽量物はCARTI 100、重量物はLow-Profileというように、用途ごとに適した車体を選ぶ方法もあります。
製造業では「設備との受け渡し」と「システム連携」を確認
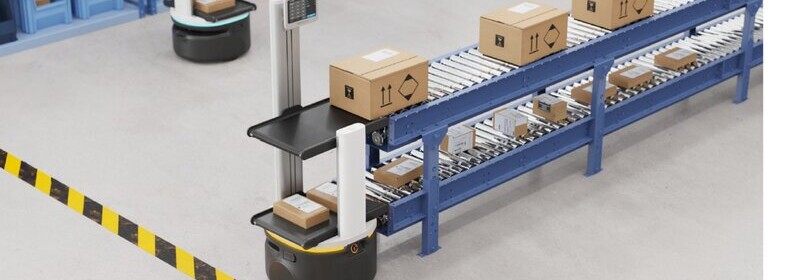
製造業では、単純な搬送だけではなく、加工機・検査装置・コンベヤ・自動ドアなどとAMRを連携させることがあります。
また、決められた向きでモノを受け渡したり、限られたスペースへ高い精度で停止したりする必要がある場合があります。
このような用途では、車体の可搬重量だけでなく、ナビゲーションや停止位置の精度、システムとの連携ができるか、搭載物や専用治具がカスタマイズできるかという点を確認します。
アルテックでは、標準的な水平搬送に使えるCarti Low-Profileのほか、BlueBoticsのナビゲーションシステムを搭載し、用途に合わせたカスタマイズが可能なMagicPorterシリーズも取り扱っています。
また、製造業での搬送実績があるOTTO、パレット搬送の自動化に対応するNIPPER・EAGLE-ANTも取り扱っています。
搬送物や設備との受け渡し方法、必要なシステム連携などに応じて、現場に適したAMRを選定いただけます。
AMR導入前にベンダーへ渡す情報
候補となるAMRを比較する際は、各ベンダーへ同じ条件を渡して提案してもらうことが重要です。
主に以下の情報を整理しておくと、選定を進めやすくなります。
- 構内レイアウト図と搬送元・搬送先
- 搬送物の重量・寸法・荷姿、搬送物の写真
- 1日およびピーク時の搬送回数、ピッキング件数
- 現在の作業者数、移動・搬送にかかっている時間
- 稼働時間、休憩時間、繁忙時間帯
- パレット・カート等の受け渡し方法
- システム連携をする場合はWMS、WCS、MES、PLC、コンベヤ等との連携要否
- 将来的な物量の増加・レイアウト変更・台数追加の想定
これらの情報を元に、必要な作業を何台のAMRで実現できるか、ピーク時でも必要な作業量を確保できるかといった点をベンダーと確認します。
まとめ 最適なAMRは、現場の搬送プロセスから決まる
AMRは、ピッキングアシストやパレット・重量物の搬送、設備間の搬送など幅広い用途で活用されています。
そのため、可搬重量や速度などのスペックだけでは製品を比較しても、現場に適したAMRを選ぶことはできません。
そこでまずは、「何を運ぶか」「どこからどこまで運ぶか」「どう受け渡すか」「どの程度の処理能力が必要か」「どのシステムと連携するか」を整理しておきます。
その条件に合わせて、ピッキングアシストAMR、重量物対応のAMR、無人フォークリフト、カスタムAMRなど、条件に合った方式を絞り込みます。
アルテックでは、物流倉庫・3PL向けのCarti 100やCarti Low-Profile、製造工程向けのOTTO、カスタム対応可能なMagicPorterシリーズ、パレット搬送用のNIPPER・EAGLE-ANTなど、様々な用途に対応する製品を取り扱っています。
お客様の現在の搬送工程における、自動化したい作業を整理したうえで、最適なAMRをご提案します。
お問い合わせ執筆・監修
執筆:スマート物流ライティングチーム
物流現場の課題解決に役立つ情報を、わかりやすくお届けしています。
監修:アルテック株式会社 物流システム営業部
自動倉庫や自動搬送ロボットをはじめとする、物流自動化ソリューションの提案・導入を担当。8年以上にわたり様々な現場の課題解決に携わってきた経験をもとに、本記事を監修しています。