自律走行ロボットを簡単に開発できる
BlueBotics ANTの導入方法解説
AGVや搬送用の台車をベースに自律走行ロボット(AMR)を開発する場合、車体や駆動機構だけでなく、自己位置推定、地図作成、経路設定、走行制御、複数台の交通制御など、自律走行に関わる多くの機能が必要です。
これらをすべてゼロから開発し、産業用途で安定して使える水準まで仕上げるには、多くの時間と技術検証を要します。
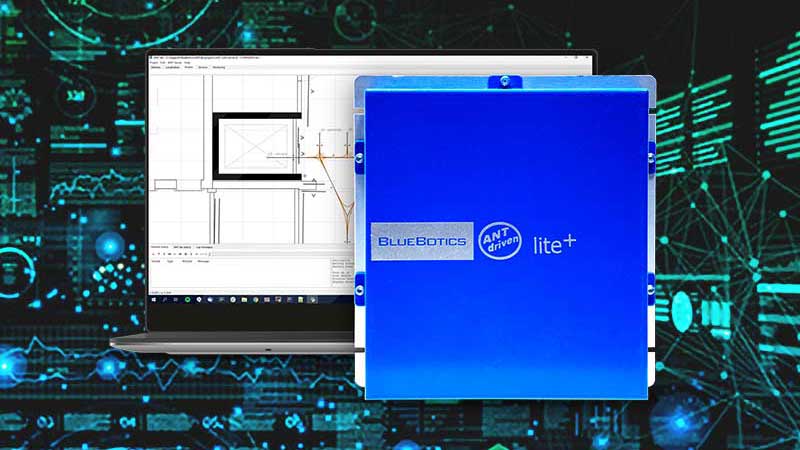
BlueBoticsのANTは、AGVやフォークリフトなどの車両へ組み込み、自立走行を可能にするためのナビゲーションシステムです。
ANTを利用することで、自律走行技術そのものを一から開発するのではなく、車体、荷役機構、専用治具、用途に合わせた機能など、自社製品として差別化したい部分の開発に集中できます。
本記事では、既存のAGVや新たに設計する搬送車両を自律走行化するケースを想定し、ANTの紹介と、プロトタイプ開発から現場導入までの進め方を解説します。
目次
BlueBotics ANTとは
BlueBoticsは、2001年にスイスで設立された自律走行ナビゲーション技術のメーカーです。
壁や柱、固定設備など、周囲にある構造物を利用して自己位置を推定する「自然特徴ナビゲーション(Natural Feature Navigation)」を長年開発しており、その技術をANT(Autonomous Navigation Technology)として提供しています。
BlueBoticsによると、2026年時点でANTを搭載した車両は世界で7,000台以上が稼働し、導入先は2,000拠点以上、ANTで自動化された車両は150種類以上に達しています。
- BlueBotics「About BlueBotics」:https://bluebotics.com/about
小型AMRから無人フォークリフト、大型搬送車まで、多様なAMRに利用されています。
ANTは自律走行ロボットの「脳」にあたる
自律走行ロボットでは、「自分が現在どこにいるのか」「目的地までどの経路を走るのか」「どのように車体を動かすのか」を継続的に判断する必要があります。
ANTは、レーザースキャナーなどから取得した周囲の情報と、車両の回転数などから推定した移動量を推定するオドメトリ情報を用いて自己位置を推定し、車両の動きを制御します。
ANT lite+は、仕様上最大±1cm、±1°※の高精度な位置決めに対応しています。
磁気テープなどのガイドに沿って走行する方式と比べ、ソフトウェア上で走行経路の変更・追加をしやすいことも特徴です。
※実際の精度や安定性は、車両構造、センサー配置、床面、周囲環境などによって変わります。

ANTのシステム構成
ANTは、車両の自律走行に加え、設定・マッピング、複数台をまとめて制御するためのフリート管理まで、組み合わせて利用できます。
主な構成要素は次のとおりです。
| 構成 | 役割 | 主な用途 |
|---|---|---|
| ANT lite+ | 車両側のナビゲーション・走行制御 | 自己位置推定、経路追従、車両制御 |
| ANT lab | 設定・現場での立ち上げ用ソフトウェア | 車両設定、マッピング、ルート・アクション設定 |
| ANT server | フリート管理(複数台を制御)ソフトウェア | 配車指示の割り当て、交通制御、充電管理、外部システム連携 |
車両側で自律走行を実現する「ANT lite+」
ANT lite+は、車両へ組み込むことで自律走行を可能にするためのナビゲーションシステムです。
車両のレーザースキャナーやオドメトリ情報を利用して自己位置を推定し、設定されたルートに沿って走行できるよう車両を制御します。
車両のモーターを直接制御する構成のほか、車両側のPLC(機器の動作を制御するコントローラー)を介して制御する構成にも対応できます。
マップ・ルート・動作を設定する「ANT lab」
ANT labは、ANT搭載車両の設定や現場導入時の立ち上げに使用します。
車両を実際に走らせて現場の2Dマップを作成し、人や台車、一時的に置かれた荷物などの不要な情報をマップから除去したうえで、走行ルートや停止位置を設定します。
さらに、指定した地点で「速度を落とす」「フォークを昇降する」「コンベヤを動かす」といったアクションを設定できます。
こうした設定により、単に目的地まで走るだけでなく、現場設備との連携を含めた動作を指定できます。
複数台を管理する「ANT server」
複数台のAMRを運用する場合は、ANT serverによって配車指示の割り当て、交通制御、リアルタイム監視、充電管理などを行えます。
WMS、MES、ERPなどのシステムや、自動ドア、エレベーター、コンベヤなどの設備との連携も可能です。
メーカーや車種の異なる車両を組み合わせても一元管理できることも、ANT serverの特徴です。
ANT Lite+が搭載された車両であれば、メーカーが異なっても一元管理可能です。
またANT serverは、フリート管理システムとAGV・AMR間の通信を標準化するための規格「VDA 5050」に対応しており、将来性の高さも魅力です。
AMR開発にANTを採用するメリット
1.自律走行技術をゼロから開発する必要がない
AMRの製品開発では、ナビゲーションのほか、車体設計、安全システム、PLC、モーター制御、上位システム連携など多くの技術要素があります。
ANTを採用することで、ナビゲーション部分に既存のAGVで培ったプラットフォームを利用し、自社の開発リソースを車両や用途固有の機能へ集中できます。
2.さまざまな車両へ組み込める
ANTは、小型のAMR、台車型・パレットなどの下に潜り込む低床型のAMR、自動フォークリフト、大型搬送車など、多様な車両形式で利用されています。
既存のAGVをAMR化する場合だけでなく、新規で車両を開発する場合にも採用できます。
3.多台数運用まで見据えて開発できる
顧客先で10台、20台を安定して運用する場合には、プロトタイプを1台走らせる場合とは異なる課題が現れます。
複数台になると、交差点での交通制御、渋滞回避、充電のタイミング、各々の配車指示などが必要になります。
ANT serverを組み合わせることで、プロトタイプ開発から製品化後まで同じ技術基盤で設計できます。
4.プロトタイプ開発から最初の客先導入まで技術支援を受けられる
BlueBoticsはANTを単体で供給するだけでなく、車両への組み込みから導入時までの統合支援を行っています。
車両仕様の確認やANTの組み込み、キャリブレーション、設定、試運転、技術トレーニングに加え、開発した車両を初めて顧客へ導入する際にも、BlueBoticsのエンジニアによる支援を受けられます。
そのため、初めてAMR製品を開発する場合でも、製品化後の現場への導入までサポートを受けながら進められることは大きな安心と言えるでしょう。
ANTを使った自律走行ロボット開発の進め方
ここからは、AGVメーカーや装置メーカーがANTを採用し、自社のAMRを開発する場合の一般的な進め方を紹介します。
ステップ1.開発したいAMRや現在の課題を確認する
すでにAMR開発へ着手している場合は、現在の車両構成や、発生している課題を確認します。
これから開発する場合は、どのような車両を、どの環境で、何を搬送するために使用するのかを整理します。
具体的には、車両タイプ、駆動・操舵方式、可搬重量、車体寸法、LiDARなどのセンサー、安全機器、PLC、モーターコントローラー、想定する走行環境、必要な停止精度などを確認します。
ナビゲーションだけでなく、実際の搬送用途を踏まえて要件を決めることが重要です。
ANTの採用を検討するタイミングは様々です。
社内開発の難易度や市場投入までの期間を考え、企画段階からANT採用を検討するケースもあれば、他方式で開発を進めたものの自己位置推定や走行の安定性などの課題が生じ、途中からANTへの変更を検討するケースもあります。
ステップ2.機密保持契約の上、車両の技術情報を共有する
ANTを車両へ組み込むために、駆動系、電気系統、センサー、制御機器などとの接続方法を設計する必要があります。
機密保持契約を締結したうえで、電気回路図など必要な技術資料をご共有いただき、BlueBoticsのエンジニアとアルテックが、ANTを組み込むための構成を検討します。
この段階で、レーザースキャナーの配置、通信方法、モータードライブ、PLCを使用するかどうかなどを整理し、ANTを組み込むために必要な車両側の改修内容を決めていきます。
ステップ3.車両を改良し、ANTを組み込む
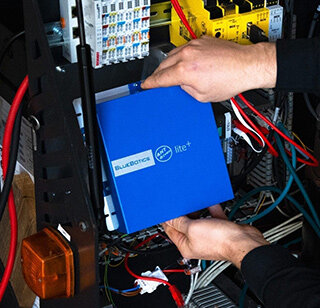
決定した構成に基づき、お客様側で車両の機械・電気系統の改修を行い、レーザースキャナー、エンコーダ、ANT、PLCなど必要な機器を車両に組み込みます。
荷役機構や安全システムなど、車両固有の機能についてもこの段階で作り込みます。
その後、BlueBoticsのエンジニアと連携しながらANTを組み込み、車両のパラメータ調整、キャリブレーション、走行テストを実施します。
必要に応じて、モーターコントローラーや安全PLC等の設定についても技術サポートを受けながら開発を進めます。
ステップ4.試運転・オンサイトサポートを行う
プロトタイプ完成後は、実際の走行環境で動作検証を行います。
現地でセンサーのキャリブレーション、マッピング、ルート設定、動作確認などを実施し、車両が想定どおりに動くか確認します。
複数台での運用を想定している場合は、ANT serverの設定やフリート管理についても確認します。
操作トレーニングも行い、開発した車両をお客様自身が製品として展開・導入できる状態を目指します。
ANT搭載車両を現場で稼働させるまでの5ステップ
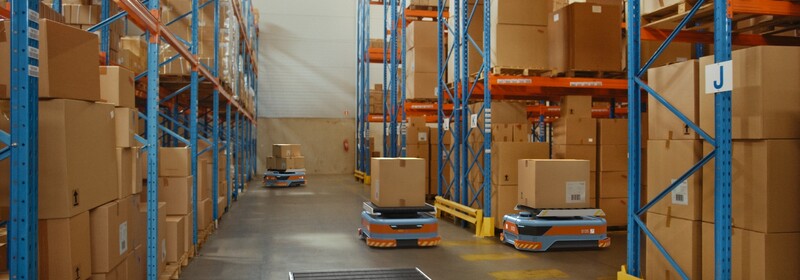
プロトタイプの車両が完成した後、顧客の工場や物流センターへ導入する際には、現場に合わせた設定や調整が必要です。
BlueBoticsでは、ANT搭載車両を現場で稼働させるまでの流れを、主に次の5つのステップで紹介しています。
- BlueBotics「How to Install an ANT Driven Vehicle in 5 Steps」:https://bluebotics.com/blog/ant-driven-vehicle-installation-commissioning
1.車両をキャリブレーションする
輸送などによってレーザースキャナーの取り付け状態にずれが生じる可能性があるため、最初にセンサーや車両の寸法・形状に関する設定を調整します。
ANT labの設定機能を使って、車両のパラメータを調整します。
2.現場のマップを作成する
車両を手動操作して現場を走行させ、レーザースキャナーで周囲の情報を取得します。
そのデータを基に、車両が自己位置推定に使用するための2Dマップを作成します。
3.マップから不要な情報を取り除く
作成したマップには、人、台車、一時的に置かれた荷物など、位置推定に不要な情報含まれる場合があります。
これらを取り除き、壁、柱、固定設備など、位置推定の基準となる情報を残してマップを整えます。
4.走行ルートを設定する
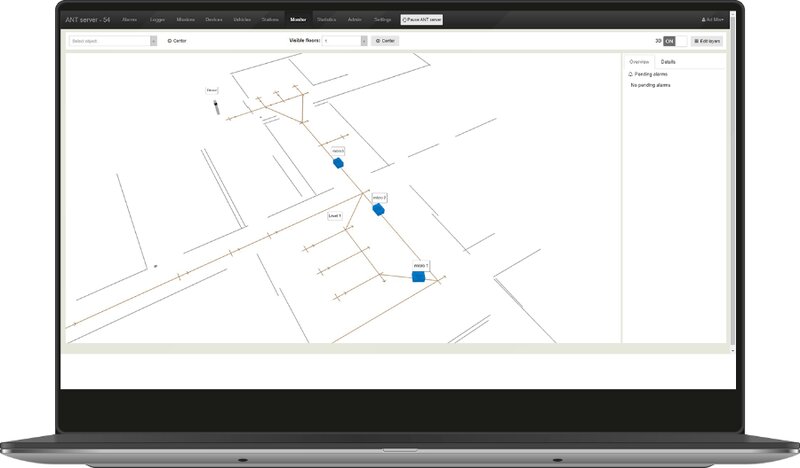
マップ上に車両が通過・停止する地点となる「ノード」を配置し、それらを走行経路となる「リンク」でつなぎます。
現場の動線や安全性を考慮しながら、車両が走行するルート、停止位置、進入条件などを実際の搬送工程に合わせて設定します。
5.各地点で実行するアクションを設定する
指定地点で速度を変更する、フォークを昇降する、コンベヤで荷物を受け渡す、自動ドアやエレベーターと連携するなど、車両が行う動作を設定します。
これにより、車両を自律走行させるではなく、荷物の受け渡しや周辺設備との連携を含めた搬送工程全体を自動化できます。
事前に車両仕様や現場のレイアウトを整理し、ANT serverのシミュレーション機能などを使って検証しておくことで、現地で必要となる設定作業を減らし、立ち上げを効率化できます。
アルテックでは、ANTを使ったAMR開発から現場導入まで支援
アルテックはBlueBoticsの国内代理店として、ANTの提供だけでなく、自律走行ロボットの企画から車両への組み込み、プロトタイプ開発、現地でのセットアップ、試運転、操作トレーニングまで支援しています。
また、アルテックでもBlueBotics ANTを搭載した自律走行型搬送ロボット開発用プラットフォーム「MagicPorter X」を開発しています。
BlueBotics ANT搭載の開発用プラットフォーム
自動搬送ロボット
MagicPorter X
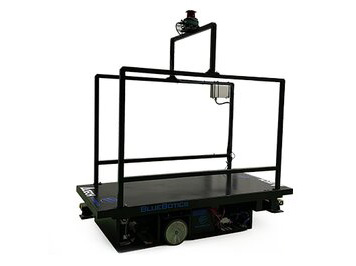
MagicPorter Xは、標準仕様で繰返停止精度±10mmに対応しています。
加えて、コンベヤやリフターなどの搭載、外部システムや設備との連携、用途に合わせた車体・治具のカスタマイズが可能です。
こうしたAMR開発の経験を生かし、ナビゲーション製品の販売だけでなく、ANTの車両への組み込みから、実際の搬送現場での立ち上げまでサポートしています。
既存のAGVを自律走行化したい場合、新しい搬送ロボットを製品化したい場合、特殊な搬送工程に対応する専用のAMRを開発したい場合など、お客様のご要望に応じてご相談いただけます。
まとめ
自律走行ロボット(AMR)を自社開発する場合、ナビゲーション技術を全てゼロから作る以外に、BlueBotics ANTを活用する方法があります。
BlueBotics ANTを採用することで、産業用途で実績のある自己位置推定・走行制御・フリート管理の技術基盤を活用しながら、車体や搬送用途に合わせた機能など、自社製品ならではの開発へ注力できます。
ANTを使ったAMR開発は、用途や車両仕様の確認から、技術情報の共有、車両改修とANTの組み込み、試運転・現地での立ち上げという流れで進みます。
導入する現場では、キャリブレーション調整やマッピング、ルート設定、アクション設定を行い、実際の搬送工程に合わせて導入できるようにします。
「自律走行ロボットを新たに開発したい」「既存のAGVをAMR化したい」「他方式で開発しているが、自己位置推定や走行の制御に課題がある」「特殊な搬送工程を自動化するAMRを開発したい」といった場合は、アルテックへご相談ください。
執筆・監修
執筆:スマート物流ライティングチーム
物流現場の課題解決に役立つ情報を、わかりやすくお届けしています。
監修:アルテック株式会社 物流システム営業部
自動倉庫や自動搬送ロボットをはじめとする、物流自動化ソリューションの提案・導入を担当。8年以上にわたり様々な現場の課題解決に携わってきた経験をもとに、本記事を監修しています。